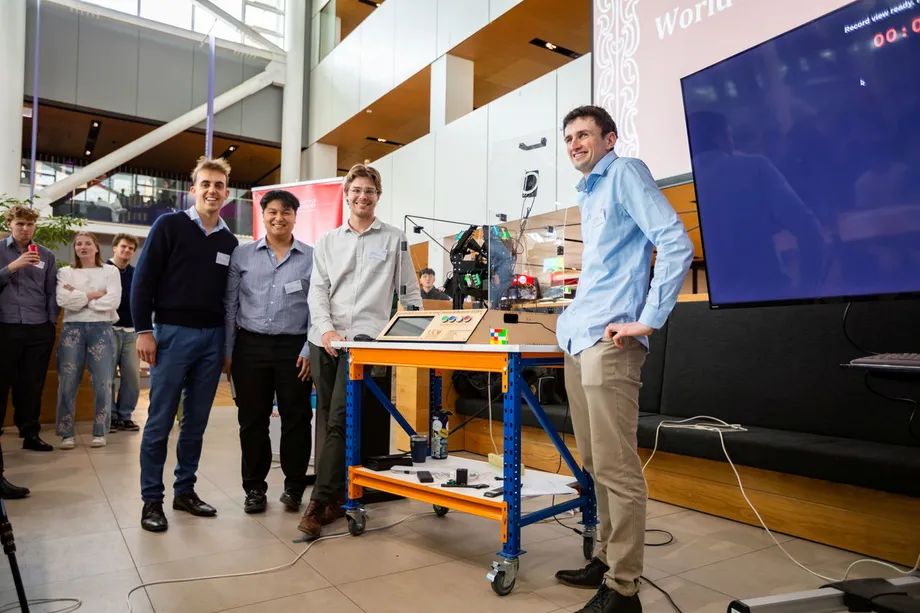
Isang Taon ng Paggawa, Nagbunga ng Solusyon sa Wala Pang 10 Segundo
Nagtala ng 9.806 segundo ang apat na mag-aaral ng engineering sa University of Canterbury sa Christchurch, New Zealand, para malutas ng robot ang isang 4x4 Rubik's Cube sa opisyal na pagtatangka para sa Guinness World Records noong Biyernes, 16 Oktubre 2026. Mas mabilis ang resultang ito kaysa sa dating robotic record na 45 segundo at sa benchmark ng tao na humigit-kumulang 15 segundo, ayon sa unibersidad.
Mga Nilalaman
- Isang Taon ng Paggawa, Nagbunga ng Solusyon sa Wala Pang 10 Segundo
- Ang Video na Nagtakda ng Target
- Apat na Estudyante, Apat na Magkakaugnay na Gawain
- Paano Binabasa ng Apat na Camera ang Puzzle
- Disenyong Hindi Nangangailangan ng Paulit-ulit na Pagpapalit ng Posisyon
- Paano Nakatulong ang Suction Cup Labanan ang Grabidad
- Mga Motor ng Drone sa Limitadong Badyet
- Ano ang Susunod para sa Robot?
- Mahahalagang Punto
Halos isang taon na binuo nina Caleb Everitt, Hayden Watson, Maz Cameron at Johann Torres ang makina bilang kanilang panghuling proyekto sa mechatronics engineering, isang larangang pinagsasama ang mechanical engineering, electronics at computer programming. Naghihintay pa ng kumpirmasyon mula sa Guinness World Records ang kanilang resulta, at wala pang inihayag na petsa kung kailan ito magpapasya.
Inilalarawan ng anunsyo ng proyekto ng unibersidad, na inilathala noong 16 Oktubre, ang isang makinang ginawa gamit ang apat na camera, mga motor na karaniwang ginagamit sa drone, mga espesyal na motor controller at suction cup. Dahil sa disenyo nito, naipipihit nito ang mga layer sa tatlong axis ng cube nang hindi kailangang paulit-ulit na baguhin ang oryentasyon ng buong puzzle.
Napakaliit ng badyet ng mga estudyante, na pinondohan ng Mechanical Engineering Department ng unibersidad. Kinailangan nilang pag-isahin ang ilang magkakaibang sistema: dapat matukoy ng mga camera ang mga kulay, makalkula ng software ang solusyon, at maisagawa ng mekanismo ang mga galaw nang hindi sumasabit ang cube.
Ang Video na Nagtakda ng Target
Isang video sa social media ang nagsilbing panimulang batayan ng mga estudyante. Ipinakita nito ang robot na may hawak ng dating record, na gumugol ng 45 segundo sa paglutas ng 4x4 cube. Napansin ng grupo na kayang tapusin ng tao ang kaparehong uri ng puzzle sa humigit-kumulang 15 segundo, kaya nagpasya silang alamin kung bakit mas mabagal ang makina.
Inilarawan ni Maz Cameron, na namahala sa pagbuo ng software, ang layunin ng proyekto:
Alam naming kayang higitan ng mga robot ang tao, at gusto naming kami ang magwasak sa agwat na iyon,
Mas mabilis nang 35.194 segundo ang kanilang resultang 9.806 segundo kaysa sa robotic benchmark na 45 segundo, o humigit-kumulang 78% na pagbawas sa oras. Kung ihahambing sa ni-round off na benchmark ng unibersidad para sa tao na 15 segundo, mas mabilis ito nang humigit-kumulang 5.2 segundo, o halos 35% na mas maikli ang oras.
Umusad ang proyekto sa loob ng halos isang taon, at naganap ang mahahalagang pampublikong petsa nito noong Oktubre:
- Habang ginagawa ang proyekto, ginamit ng mga estudyante bilang paunang target ang video ng robot na lumutas sa loob ng 45 segundo.
- Noong Biyernes, 16 Oktubre 2026, nagtala sila ng 9.806 segundo sa kanilang opisyal na pagtatangka para sa Guinness.
- Pagsapit ng 19 Oktubre, itinampok din ang proyekto sa isang panayam kay Cameron tungkol sa ginawa ng grupo.
Apat na Estudyante, Apat na Magkakaugnay na Gawain
Si Everitt ang namahala sa mekanikal na disenyo, kabilang ang pisikal na estruktura ng robot. Si Torres ang humawak sa electrical system at pagkontrol sa mga motor. Binuo naman ni Watson ang computer vision system, habang si Cameron ang gumawa ng software na nag-uugnay sa proseso ng paglutas.
Bumuo ng magkakaugnay na sunod-sunod na proseso ang mga responsibilidad na ito. Nagbigay ng impormasyon tungkol sa cube ang mga camera ni Watson. Ginamit ng software ni Cameron ang impormasyong iyon para tukuyin ang mga kailangang galaw. Isinalin ng motor control ni Torres ang mga tagubilin tungo sa aktuwal na paggalaw, at kinailangang tiyakin ng mekanismo ni Everitt na tumpak ang pag-usad ng puzzle.
Maaaring makasagabal sa paglutas ang anumang kahinaan sa prosesong ito. Kapag mali ang pagkakakilala sa isang kulay, maling panimulang ayos ang ibibigay sa software. Kapag huminto sa maling puwesto ang motor, maaaring hindi maihanay nang wasto ang mga layer. Kahit tama ang nakalkulang solusyon, nakasalalay pa rin ito sa maaasahang pagsasagawa ng pisikal na makina.
Pinuri ni Cameron ang magkakaibang kakayahan ng mga miyembro ng grupo at ang kahandaan nilang maglaan ng dagdag na oras sa proyekto. Pinahusay ng mga estudyante ang software, pinatibay ang estruktura at sinubukan ang iba't ibang paraan ng paghawak sa cube habang nagsisikap silang makapagtala ng mas mabilis na oras kaysa sa benchmark ng tao.
Paano Binabasa ng Apat na Camera ang Puzzle
Nagsimula ang bahagi ni Watson sa isang praktikal na tanong: paano maaasahang makikilala ng robot ang mga kulay sa isang magulong cube? Gumagamit ang makina ng apat na camera para kunin ang impormasyong kailangan upang matukoy ang panimulang ayos ng puzzle.
Ipinaliwanag ni Hayden Watson, na namahala sa computer vision, ang proseso:
May apat na camera ang robot; tinitingnan nito ang cube at nakikita kung nasaan ang iba't ibang kulay,
Ipinapadala ang impormasyon tungkol sa mga kulay sa isang open source algorithm, o hanay ng mga naka-program na tagubilin na nagkakalkula ng mga galaw para malutas ang puzzle. Sa madaling salita, binabasa ng mga camera ang problema, pinaplano ng algorithm ang solusyon at isinasagawa ito ng mga motor.
Nagpahirap sa unang hakbang ang liwanag. Kailangang manatiling nakikilala ang magkakahawig na kulay sa iba't ibang kondisyon, kaya binuo at sinubukan ng mga estudyante ang camera system para matiyak ang katumpakan nito. Walang saysay ang mabilis na paggalaw kung mali naman ang paunang pagkakabasa ng makina sa cube.
May 16 na maliliit na parisukat sa bawat panig ng 4x4 cube, kumpara sa siyam sa karaniwang 3x3 cube. Sa anim na panig, nangangahulugan ito ng 96 na parisukat na may kulay sa halip na 54. Mas marami rin itong naigagalaw na layer, kaya mas mahirap lutasin at kontrolin ang puzzle.
Disenyong Hindi Nangangailangan ng Paulit-ulit na Pagpapalit ng Posisyon
Tinukoy ni Everitt ang limitasyon sa mekanika ng dating may hawak ng record: kaya lamang nitong ipihit ang mga panig sa dalawa sa tatlong axis ng cube. Para maabot ang ibang direksiyon, kailangan nitong ilipat ang posisyon ng buong cube bago magpatuloy.
Maiisip ang tatlong axis ng cube bilang tatlong direksiyong nagtatagpo sa gitna nito: kaliwa pakanan, itaas pababa at harap patalikod. Binabago ng pag-ikot ng isang layer sa isa sa mga axis na ito ang ayos ng puzzle. Binabago naman ng muling pag-orient sa buong cube ang pagkakahawak dito ng makina, na nagdaragdag ng galaw sa pagitan ng mga hakbang sa paglutas.
Ipinaliwanag ni Caleb Everitt, ang mekanikal na taga-disenyo ng grupo, ang pagkakaiba:
Nakagagawa lang ng pag-ikot sa dalawang axis ng tatlong axis ng cube ang dating robot, kaya kailangan nitong muling i-orient ang cube, na para bang nagsasayang ng isang galaw. Hindi namin kailangang gawin iyon dahil naaabot namin ang lahat ng tatlong axis,
Nagbibigay-daan ang disenyo ng Canterbury para maabot ng mekanismo ang lahat ng tatlong axis nang hindi kailangang paulit-ulit na ilipat ang posisyon ng cube. Nabawasan nito ang mga galaw na kailangan para maisagawa ang solusyon, habang pinaikli naman ng mas mabilis na mga motor ang oras para sa natitirang mga galaw.
Paano Nakatulong ang Suction Cup Labanan ang Grabidad
Kailangan ding kontrolin ng mga estudyante kung gaano kabilis bumabalik sa orihinal na posisyon ang cube matapos itulak. Sa bilis na puntirya nila, masyadong mabagal kung hahayaan lamang itong mahulog dahil sa grabidad.
Ayon kay Everitt, kinailangan nila ng mas aktibong paraan para igalaw ang puzzle at malampasan ang benchmark ng tao:
Isa sa mga dahilan kung bakit kailangan namin ng suction cup ay dahil masyadong mabagal kung grabidad lang ang gagamitin para bumaba ang cube pabalik sa orihinal nitong posisyon matapos itong itulak, kung gusto naming higitan ang record ng tao,
Nagbigay ang mga suction cup sa mekanismo ng paraan para igalaw ang cube nang mas mabilis at mas tumpak. Bahagi ang mga ito ng mas malawak na pagsisikap na kontrolin ang puzzle sa buong proseso ng paglutas, kabilang ang maiikling pagitan ng mga pag-ikot.
Pinahusay din ng grupo ang tibay ng estruktura para hindi ito madaling mabaluktot o gumalaw nang hindi dapat. Nakakatulong ang matatag na estruktura para manatiling nakahanay ang mekanismo kapag bumibilis at humihinto ang mga motor nito. Tinugunan naman ng masusing pagsubok ang isa pang mahalagang problema: ang pagpigil na sumabit ang cube sa mabilis na mga galaw.
Mga Motor ng Drone sa Limitadong Badyet
Gumamit si Torres ng mga motor na karaniwang ginagamit sa drone, kasama ang mga espesyal na controller. Nagbigay ng bilis at lakas ang mga motor, habang nagbigay naman ang mga controller ng katumpakang kailangan para maiikot ang puzzle ayon sa mga kinakailangang galaw.
Kinokontrol ng motor controller ang kilos ng motor bilang tugon sa mga tagubilin ng software. Para sa makinang ito, kailangang may kasamang tumpak na pagpoposisyon ang bilis. Nakadepende ang susunod na pag-ikot sa kung maiiwan ng naunang galaw ang cube sa tamang posisyon para muling igalaw.
Ayon sa unibersidad, pinili ng mga estudyante ang mga piyesang ito habang nagtatrabaho sa napakalimitadong pondong inilaan ng departamento. Samakatuwid, hindi lamang paghahanap ng malalakas na motor ang naging bahagi ng proyekto. Kinailangan ng grupo na pagsamahin ang abot-kayang piyesa at mekanismo at control system na kayang gamitin nang tumpak ang lakas ng mga ito.
Sinabi ni Cameron na bahagi ng pang-akit ng proyekto ang pagsasama ng mas masalimuot na puzzle at maliit na badyet. Bunga ang resulta ng magkakasamang pagbabago: mas mabilis na mga motor, kakayahang abutin ang lahat ng tatlong axis, mas tumpak na paghawak at software na pinahusay sa pamamagitan ng pagsubok.
Ano ang Susunod para sa Robot?
Mananatili ang makina sa University of Canterbury habang papasok sa trabaho sa larangan ng engineering ang mga gumawa nito. Nakakuha na ng trabaho para sa mga bagong gradweyt sa iba't ibang bahagi ng New Zealand ang apat na estudyante para sa susunod na taon, 2027.
Nagtatapos ang proyekto sa apat na taong pag-aaral at nag-iiwan sa mga estudyante ng isang kumpletong sistema kung saan kinailangang magtulungan ang magkakahiwalay nilang larangan ng responsibilidad. Nakasalalay ang pagganap nito kapwa sa pagkalkula at paggawa, mula sa pagkilala sa mga panimulang kulay hanggang sa pagkumpleto ng huling pag-ikot.
Umaasa ang grupo na mahihikayat ng robot ang mga kabataan na isaalang-alang ang engineering. Para sa mga susunod na estudyante, magbibigay ang makina ng kongkretong halimbawa kung paano mahahati sa mas maliliit na problema ang isang mahirap na target, kabilang ang vision system, software, mga motor at mekanikal na disenyo.
Ang susunod na hakbang ay ang pasya ng Guinness World Records tungkol sa isinumiteng pagtatangka. Inanunsyo ng unibersidad ang paglutas sa loob ng 9.806 segundo; kung kikilalanin ito nang pormal, magiging kumpirmadong world record ang naitalang bilis na ito.
Mahahalagang Punto
- Nagtala ang apat na estudyante ng University of Canterbury ng 9.806 segundo sa paglutas ng 4x4 Rubik's Cube noong 16 Oktubre 2026.
- Hinihintay pa ang kumpirmasyon ng Guinness World Records.
- Humigit-kumulang 78% na mas maikli ang oras kaysa sa dating robotic benchmark na 45 segundo na binanggit ng unibersidad.
- Gumagamit ang robot ng apat na camera, open source solving algorithm, mga motor ng drone, espesyal na controller at suction cup.
- Naaabot ng mekanismo nito ang lahat ng tatlong axis ng cube nang hindi paulit-ulit na muling ini-orient ang buong puzzle.
- Halos isang taon inilaan ng mga estudyante sa proyekto, at mananatili ang robot sa unibersidad.