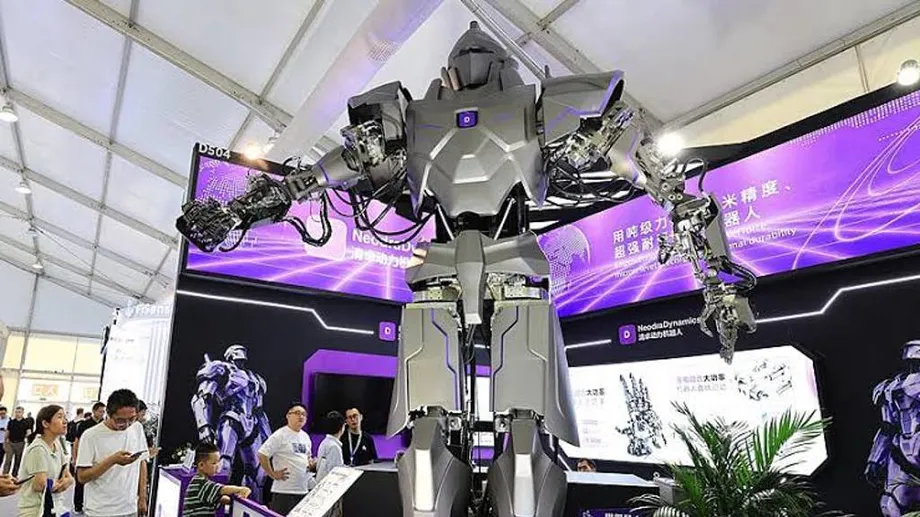
Isang higanteng robot na ginawa para sa mabibigat na trabahong industriyal
Inilantad ng NeodraDynamics ang Neo1, isang humanoid na robot na may taas na humigit-kumulang 4 na metro. Ayon sa kumpanyang Tsino, kaya nitong magdala ng pinagsamang kargang 500 kilogramo gamit ang dalawang braso nito. Itinampok kasama ng JD Industrial sa 2026 China International Industry Fair sa Shanghai, pinagsasama ng makina ang 39 haydrolikong kasukasuan at dalawang kasukasuan na pinatatakbo ng kuryente, para sa mabibigat na gawain sa pag-aasemble, paghawak ng kargamento at mapanganib na trabahong industriyal.
Mga Nilalaman
- Isang higanteng robot na ginawa para sa mabibigat na trabahong industriyal
- Paano nagtutulungan ang mga haydroliko at de-kuryenteng kasukasuan
- Ano ang ibig sabihin ng kargang 500 kg
- Bakit kailangang suriing mabuti ang mga bilang ng katumpakan
- Kung saan itinampok ang Neo1
- Mga planta nuklear, daungan at kagamitang nasa ilalim ng tubig
- Ano ang ambag ng JD Industrial sa proyekto
- Bagong kumpanya na naglalayong palakasin ang kakayahang pisikal
- Mahahalagang punto
Inilalarawan sa anunsyo ng kumpanya na may petsang Oktubre 14, 2026 ang maliliit na haydrolikong actuator na tumitimbang ng humigit-kumulang 1 kilogramo bawat isa at lumilikha ng tuloy-tuloy na tulak na sinusukat sa tonelada. Inaangkin din nito ang paulit-ulit na katumpakan sa pagpoposisyon na ±0.005 milimetro, o limang mikrometro. Itinatampok ng mga bilang na ito kapwa ang lakas at ang pino at eksaktong pagkilos bilang pangunahing bentahe ng Neo1.
Tinututukan ng NeodraDynamics ang mga trabahong gaya ng paglilipat ng mabibigat na piyesa sa mga daungan, pagmementina ng kagamitan sa mga pasilidad nuklear at pagtatrabaho sa ilalim ng tubig. Layunin ng pakikipagtulungan nito sa JD Industrial na iugnay ang teknolohiya sa mga kostumer industriyal at mga pilot application. Hindi pa inilalathala ang mga resulta ng independiyenteng pagsusuri sa performance, mga pinangalanang kostumer na gumagamit nito, presyo o petsa ng komersyal na paglulunsad.
Para sa mga posibleng bibili, ang praktikal na tanong ay kung paano gumaganap ang buong makina habang nagdadala ng karga sa isang buong siklo ng trabaho. Tutukuyin ng tagal ng operasyon, katatagan, pangangailangan sa pagmementina at pagkilos nito kapag may aberya kung saan ito makakatrabaho kasabay ng mga tao at mamahaling kagamitan.
Paano nagtutulungan ang mga haydroliko at de-kuryenteng kasukasuan
May 41 aktibong antas ng kalayaan ang Neo1 sa buong katawan nito. Ang antas ng kalayaan ay isang galaw na nakokontrol nang hiwalay, gaya ng pagbaluktot ng kasukasuan o pag-ikot ng braso. Makakatulong ang mas maraming posibleng galaw para maabot at maiposisyon ng robot ang isang bagay sa iba’t ibang paraan, bagaman mas nagiging mahirap ding kontrolin ang mga ito nang magkakasabay.
Gumagamit ng maliliit na digital na haydrolikong linear actuator na ginawa ng NeodraDynamics ang 39 sa mga galaw na iyon. Gumagamit ang mga haydrolikong actuator ng likidong may presyon para itulak o hilahin ang isang mekanismo. Lumilikha ng tuwid na galaw ang mga linear actuator, na maaaring gawing pagbaluktot o pag-ikot ng mekanismo ng kasukasuan.
Gumagamit naman ng de-kuryenteng drive ang natitirang dalawang kasukasuan na nagpapaikot sa mga bisig. Inilalarawan ng NeodraDynamics ang kombinasyong ito bilang paraan para pagsamahin ang puwersang naibibigay ng haydrolika at ang eksaktong kontrol ng kuryente kung saan angkop ito sa mekanismo. Kaya gumagamit ang robot ng magkakaibang teknolohiya sa pagpapagalaw sa iisang katawan.
Kayang lumikha ng haydrolika ng malaking puwersa sa maliliit na piyesa, pero kailangang maingat na pangasiwaan ang sistemang sumusuporta rito. Mahalaga ang presyon ng likido, mga seal, temperatura at sabayang pagkontrol. Bahagi lamang ng mas malawak na hamong pang-inhinyeriya ang pagpapanatiling maaasahan ng isang makapangyarihang actuator; kabilang din dito ang pagsuplay ng presyon at pag-aalis ng init.
Ano ang ibig sabihin ng kargang 500 kg
Sinasabi ng NeodraDynamics na kaya ng Neo1 na magbuhat ng pinagsamang kargang 500 kilogramo gamit ang dalawang braso nito. Ito ang kabuuang bigat na kaya kapag magkasamang gumagana ang mga braso. Walang detalyadong talahanayan ng kapasidad sa anunsyo na nagpapakita kung paano nagbabago ang kayang buhatin batay sa abot ng braso, posisyon ng katawan o bilis ng galaw.
Maaaring mas mahirap hawakan ng isang robot industriyal ang karga kapag mas malayo ito sa katawan nito. Lumilikha rin ng mga puwersang higit sa mga kailangan para lamang panatilihing hindi gumagalaw ang karga ang pagsisimula, paghinto o pagliko habang pasan ito. Kaya kakailanganin ng mga mamimili ang mga limitasyon sa operasyon para sa mga galaw na kailangan sa partikular nilang assembly line, daungan o lugar ng pagmementina.
Ibang antas ng makina ang inilalarawan ng mga espesipikasyon ng actuator. Ayon sa anunsyo noong Oktubre, tumitimbang ng humigit-kumulang 1 kilogramo ang bawat yunit at nagbibigay ito ng tuloy-tuloy na tulak na sinusukat sa tonelada. Sa naunang teknikal na paglalarawan, 1.1 kilogramo ang bigat ng silindro at 1,000 kilogramo ang nakasaad na karga. Itinutulak ng actuator ang mekanismo ng kasukasuan ng robot; ang hugis at pagkakaayos nito ang tumutukoy sa puwersang maibibigay sa kamay.
Nakaaakit sa Neo1 ang posibilidad na pagsamahin ang pagbubuhat ng mabibigat na bagay at ang malayang pagkilos ng mga braso at kamay. Nakasaad sa naunang paglalarawan na may limang daliri ang kamay at pitong antas ng kalayaan ang mga braso. Makakatulong ang ayos na ito sa mga gawaing nangangailangan ng iba’t ibang paraan ng paghawak at anggulo ng paglapit, kung makokontrol ng buong makina ang mga galaw nito habang may pasan.
Bakit kailangang suriing mabuti ang mga bilang ng katumpakan
Inaangkin sa anunsyo noong Oktubre ang paulit-ulit na katumpakan sa pagpoposisyon na ±0.005 milimetro. Inilalarawan ng repeatability kung gaano kalapit nakababalik ang isang makina sa parehong posisyon kapag inuulit ang isang galaw. Inilalarawan naman ng ganap na katumpakan kung gaano kalapit nito naaabot ang nilalayong posisyon. Maaaring kailanganin ng gawaing pag-aasemble ang dalawang ito, lalo na kung kailangang magkasya nang eksakto ang mga piyesa.
Nakasaad sa naunang paglalarawan ang repeatability na ±0.05 milimetro sa dulo ng mga daliri, sampung beses na mas malaki kaysa sa bilang na inilabas noong Oktubre, at repeatability na isang mikrometro para sa mismong haydrolikong silindro. Magkakaibang punto ng pagsukat o paglalarawan ang tinutukoy ng mga espesipikasyong ito, at hindi pa naglalathala ang NeodraDynamics ng iisang paraan ng pagsusuri na nagpapaliwanag kung paano magkakaugnay ang mga ito.
Katumbas ng limang libo ng isang milimetro ang limang mikrometro. Sa ganitong kaliit na sukat, maaaring makaapekto sa posisyon ng kamay ng robot ang pagbaluktot ng mga kasukasuan, panginginig, temperatura at bigat ng kargang dala. Dapat isaad sa isang kapaki-pakinabang na pagsusuring industriyal ang karga, abot, bilis, kagamitang panukat at bilang ng mga pag-uulit.
Kakailanganin ng kostumer na nag-aasemble ng mabibigat na piyesa ang datos ng repeatability para sa aktuwal na posisyon at kargang gagamitin. Hindi tinukoy sa inilathalang mga bilang ang mga kundisyon ng pagsusuri, kaya mahalagang susunod na hakbang ang kumpletong espesipikasyon ng performance sa pagsusuri ng posibleng paglalagay nito.
Kung saan itinampok ang Neo1
Tinukoy sa anunsyo noong Oktubre ang magkasanib na eksibit kasama ng JD Industrial sa China International Industry Fair bilang unang pagpapakilala sa Neo1. Idinaos ang pagtitipon sa Shanghai mula Oktubre 12 hanggang 16, 2026. Inilarawan din na naipakita na ang Neo1 sa World Robot Conference sa Beijing, bago ang isang anunsyo na may petsang Setyembre 14. Hindi malinaw ang ugnayan ng naunang pagpapakitang iyon at ng pagpapakilala noong Oktubre.
Sumaklaw sa ilang petsa ang mga pagpapakilala rito:
- Agosto 19–23, 2026: Idinaos sa Beijing ang World Robot Conference, kung saan sinasabing ipinakita ang Neo1.
- Setyembre 14, 2026: Inilatag sa naunang anunsyo ang mga espesipikasyong kabilang ang repeatability na ±0.05 milimetro sa dulo ng mga daliri.
- Oktubre 12–16, 2026: Idinaos sa Shanghai ang China International Industry Fair.
- Oktubre 14, 2026: Inanunsyo ng NeodraDynamics ang magkasamang pagpapakilala sa Neo1 kasama ng JD Industrial at ang bilang na ±0.005 milimetro para sa paulit-ulit na katumpakan sa pagpoposisyon.
Ayon sa NeodraDynamics, nagsagawa ito ng mga demonstrasyon ng pisikal na robot at nagpakita ng mga pangunahing haydroliko at de-kuryenteng piyesa nito sa perya sa Shanghai. Hindi pa inilalathala ang detalyadong resulta ng mga independiyenteng pagsusuri sa mga demonstrasyong iyon.
Mga planta nuklear, daungan at kagamitang nasa ilalim ng tubig
Pinangkat ng NeodraDynamics ang mga nilalayong paggagamitan nito sa apat na uri ng mahihirap na gawain: mapanganib, marumi, mahirap at nakababagot. Kabilang sa mga posibleng gamit nito ang pag-aasemble ng mabibigat na piyesa at paglipat ng kargamento sa mga daungang industriyal. Sa mga ganitong lugar, kakailanganing itugma ng mga kostumer ang abot, kapasidad sa pagbubuhat at bilis ng pagtatrabaho ng robot sa partikular na gawain sa paghawak ng karga.
Iba naman ang mga kinakailangan sa trabahong nuklear. Inaangkin ng kumpanya na kayang labanan ng mga haydrolikong module nito ang radyasyon at maaari itong gamitin sa paghawak ng nuclear fuel at pagmementina ng kagamitan. Kakailanganin din ng buong instalasyon ang angkop na elektronika, sensor, kable at mga sistema ng kontrol, kasama ang mga pananggalang na naaayon sa antas ng radyasyon at mga pamamaraan ng pasilidad.
Para sa inhinyeriya sa ilalim ng tubig, inaangkin ng NeodraDynamics na kaya ng teknolohiya nito ang mataas na presyon ng tubig sa paligid at maaari itong gamitin sa pagmementina ng kagamitang nasa ilalim ng dagat. Kabilang sa mga praktikal na kinakailangan para sa ganitong pag-deploy ang lalim ng operasyon, pagkakalantad sa presyon, pag-seal at proteksiyon laban sa kaagnasan.
Kabilang din sa listahan ng kumpanya ang pagmimina at pagtugon sa sakuna, kabilang ang demolisyon, paglilinis ng mga guho at pagtatrabaho sa mga lugar na kontaminado o mapanganib. Maaaring hindi pantay ang lupa, magkaroon ng banggaan at hindi mahulaan ang mga karga sa mga ganitong kapaligiran. Kailangang sukatin sa mga pagsubok sa lugar ang kakayahang gumalaw, malayuang pagkontrol, katatagan at ligtas na pagbawi matapos ang aberya. Mga mungkahing gamit pa lamang ang mga ito, hindi kumpirmadong paggamit sa aktuwal na operasyon.
Ano ang ambag ng JD Industrial sa proyekto
Tungkulin ng JD Industrial na tumulong sa pag-uugnay ng Neo1 sa mga supply chain ng industriya at mga posibleng aplikasyon sa kostumer. Ayon sa NeodraDynamics, plano ng dalawang kumpanya na tukuyin kung saang mga lugar angkop ang teknolohiya, patunayan ang mga solusyon at magsagawa ng mga pilot application.
Magbibigay ang pilot ng isang takdang gawain na pagbabatayan ng kostumer sa pagsukat sa robot. Halimbawa, maaaring subaybayan sa mabigat na operasyong pag-aasemble kung gaano kaeksaktong naipupuwesto ng Neo1 ang isang piyesa, gaano katagal ang bawat siklo at gaano karaming pagmementina ang kailangan sa paulit-ulit na mga shift. Sa ganitong mga sukatan, mas madaling ihambing ang mga pakinabang at gastos sa operasyon nito sa kasalukuyang kagamitan.
Inilalarawan sa anunsyo noong Oktubre ang pakikipagtulungan para sa komersyal na pag-deploy, pero walang nakasaad na iskedyul ng paghahatid, dami ng produksiyon o pinangalanang instalasyon ng kostumer. Hindi rin tinukoy kung saan kukuha ng enerhiya ang robot o kung gaano ito katagal gagana. Kakailanganin ng pabrikang nagbabalak gumamit ng Neo1 ang mga detalyeng ito para maplano ang mga oras ng trabaho, pag-charge o koneksiyon sa suplay ng kuryente, pag-access para sa serbisyo at espasyo sa paligid ng makina.
Bagong kumpanya na naglalayong palakasin ang kakayahang pisikal
Itinatag ang NeodraDynamics sa Beijing noong 2024. Inilarawan ang pangkat na nagtatag nito bilang may mga karanasan sa Tsinghua University at kadalubhasaan sa artificial intelligence, kontrol ng motor at servo, at awtomatikong pagkontrol. Gumagawa ang kumpanya ng mga digital na haydrolikong piyesa pati ng mga buong plataporma ng robot.
Inilarawan ng kasamang tagapagtatag na si Yang Tao ang proyekto bilang pagsisikap na bigyan ang mga robot ng pisikal na kakayahang lampas sa taglay ng mga tao. Ipinaliwanag niya ang layunin ng kumpanya sa anunsyo noong Oktubre:
"Hindi dapat basta gayahin ng mga robot ang anyo ng tao; dapat nilang lampasan ang mga limitasyong pisikal ng tao upang makalikha ng mga kakayahang pang-operasyong hindi pa kailanman nakita," sabi ni Yang Tao, tagapagtatag ng NeodraDynamics.
Ipinaliliwanag ng layuning ito kung bakit nakatuon ang kumpanya sa isang makinang mas malaki kaysa sa tao at sa mga trabahong may mabibigat na karga o mapanganib na paligid. Nagsisikap ang NeodraDynamics na makapasok sa industriyal na trabaho sa pamamagitan ng teknolohiya ng mga actuator nito; plataporma naman ang Neo1 para ipakita kung paano gumagana nang magkakasama ang mga piyesa.
Ang mga susunod na makabuluhang hakbang ay ang dokumentadong mga pagsubok, kumpletong espesipikasyon ng operasyon at mga resulta ng pilot mula sa mga matutukoy na lugar industriyal. Ipapakita ng mga ito sa mga kostumer kung paano kinakaya ng Neo1 ang tuloy-tuloy na trabaho, gaano kadalas ito nangangailangan ng atensiyon at ano ang nangyayari kapag naputol ang kuryente, presyon o kontrol. Wala pang inianunsyong petsa ang kumpanya para ilathala ang mga resultang ito.
Mahahalagang punto
- May taas na humigit-kumulang 4 na metro ang Neo1; ayon sa kumpanya, kaya nitong magdala ng pinagsamang kargang 500 kilogramo gamit ang dalawang braso.
- Gumagamit ang 41 aktibong antas ng kalayaan nito ng 39 haydrolikong actuator at dalawang de-kuryenteng drive sa mga bisig.
- Inaangkin sa anunsyo noong Oktubre ang repeatability na ±0.005 milimetro; nakasaad naman sa naunang paglalarawan ang repeatability na ±0.05 milimetro sa dulo ng mga daliri.
- Magkasamang ipinakita ng NeodraDynamics at JD Industrial ang robot sa peryang industriyal noong Oktubre 2026 sa Shanghai.
- Kabilang sa mga posibleng gamit ang mabigat na pag-aasemble, paghawak ng kargamento sa daungan, pagmementina sa mga pasilidad nuklear, inhinyeriya sa ilalim ng tubig at pagmimina.
- Hindi pa inilalathala ang mga resulta ng independiyenteng pagsusuri, mga pinangalanang gamit sa operasyon, presyo o petsa ng komersyal na paglulunsad.