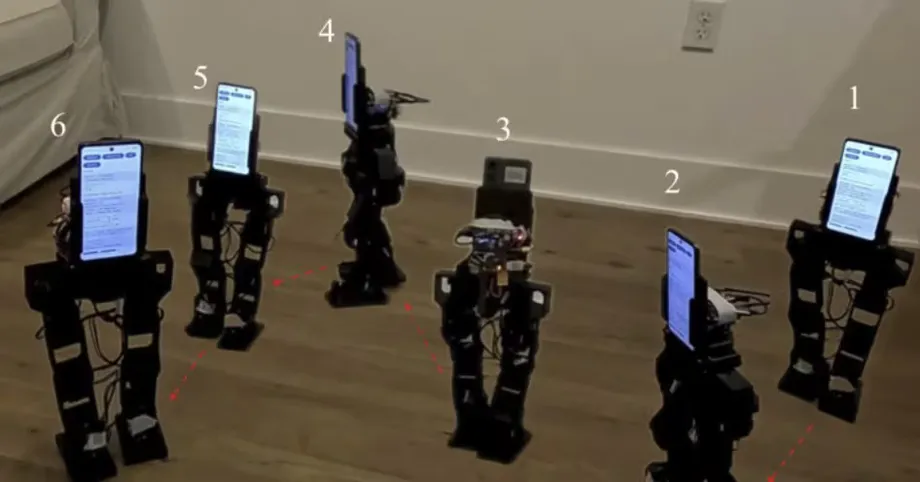
Tumutulong ang isang 2017 phone na paandarin ang naglalakad na humanoid robot
Gumawa ang isang pangkat ng pananaliksik sa UCLA ng humanoid robot na may taas na humigit-kumulang 48 sentimetro, timbang na 1.8 kilo at tinatayang halagang $400 para buuin, hindi kasama ang smartphone nito. PhoneBot ang tawag dito. Nakakalakad ito gamit ang dalawang paa, nakasusunod sa isang tao gamit ang camera nito at nakatatayo mula sa pagkakahiga nang nakadapa. Kabilang sa apat na sinubukang phone ang Huawei Honor 9 na inilabas noong 2017.
Mga Nilalaman
- Tumutulong ang isang 2017 phone na paandarin ang naglalakad na humanoid robot
- Paano kinokontrol ng phone ang 13 kasukasuan
- Gumana ang apat na phone, ngunit may limitasyon sa pagmamapa ang isa
- Nagsimula ang paglalakad sa isang kunwaang mundo
- Pinahusay ng maliit na pagbabago sa pagsasanay ang balanse ng lakad
- Ano ang kasama sa presyong $400
- Sa laptop ginagawa ang pag-uusap
- Nagbibigay ng panimulang punto sa mga estudyante ang mga bukas na disenyo
- May iba pang gamit sa pagkuwenta ang mga lumang phone
- Mahahalagang Punto
Isinumite sa arXiv noong Oktubre 6, 2026, ang pananaliksik ay gawa nina Ruochen Hou, Quanyou Wang, Daniel Koh at Dennis W. Hong. Propesor si Hong ng mechanical at aerospace engineering sa University of California, Los Angeles, kung saan binuo ang proyekto sa Robotics and Mechanisms Laboratory, na kilala bilang RoMeLa.
Inilalarawan sa papel ng pananaliksik tungkol sa PhoneBot ng pangkat, na pinamagatang PhoneBot: A Low-Cost Open Humanoid Robot Platform Reusing Smartphones, ang isang robot na kumukuha ng pangunahing kakayahan nito sa pagkuwenta at pagdama mula sa karaniwang phone. Ayon sa mga may-akda, ganap na open source ang mga disenyo ng hardware at software nito, kaya maaaring buuin at iangkop ng iba ang plataporma.
Tinutugunan ng PhoneBot ang praktikal na suliranin para sa mga silid-aralan at laboratoryo: maaaring mangailangan ang maliliit na humanoid robot ng mamahaling motor, magkakahiwalay na camera, motion sensor at computer. Pinagsasama na ng smartphone ang ilan sa mga bahaging ito sa isang siksik na device. Dahil ginagamit itong muli, mas kaunti ang hiwa-hiwalay na elektronikong piyesang kailangang bilhin at ikabit.
Ipinakikita rin ng mga resulta kung saan nagtatapos sa ngayon ang kakayahan ng paraang ito. Sa phone pinoproseso ang paglalakad at paningin, habang sa panlabas na laptop ginagawa ang pagproseso para sa pakikipag-usap. Walang mga braso ang PhoneBot, at sinanay ang controller nito sa paglalakad sa patag na lupa. Edukasyon, pananaliksik at eksperimento ang agarang layunin nito.
Paano kinokontrol ng phone ang 13 kasukasuan
Nakakabit ang smartphone ng PhoneBot sa isang mount sa itaas ng mga balakang. Binabantayan ng camera ang paligid, habang sinusukat ng inertial measurement unit o IMU ng phone ang galaw at oryentasyon. Pinagsasama ng IMU ang mga sensor na tumutulong tantiyahin kung paano gumagalaw at tumatagilid ang isang device, at nagbibigay sa robot ng impormasyong kailangan nito para manatiling balanse.
Pinatatakbo ng isang pasadyang Android app ang mga neural network para sa paggalaw at kontrol gamit ang TensorFlow Lite, isang software na idinisenyo para magpatakbo ng mga machine-learning model sa mga device gaya ng phone. Kinakalkula ng phone ang mga utos sa paggalaw at ipinadadala ang mga ito sa pamamagitan ng Wi-Fi sa isang maliit na computer na nakakabit sa robot. Ipinapasa naman ng computer ang mga tagubilin sa mga motor.
May anim na pinatatakbong kasukasuan ang bawat binti ng robot at isang kasukasuan na nagpapaikot sa katawan nito. May tatlong kasukasuan ang bawat balakang, isa ang bawat tuhod at dalawa ang bawat bukung-bukong. Dahil dito, may 12 antas ng kalayaan ang ibabang bahagi ng katawan, ibig sabihin, 12 magkakahiwalay na paraan para makagalaw ang mga kasukasuan nito.
Gumagamit ang lahat ng 13 kasukasuan ng DYNAMIXEL XL430-W250-T servo motor. Ang servo ay motor na maaaring utusang gumalaw sa isang partikular na posisyon, kaya kapaki-pakinabang ito sa pagkontrol ng tuhod, bukung-bukong o iba pang kasukasuan ng robot.
Nagbibigay ng isa pang kapaki-pakinabang na galaw ang kasukasuan ng katawan. Maiikot ng PhoneBot ang itaas na bahagi ng katawan para sundan ang isang tao habang nakapirmi ang mga paa nito. Dahil dito, hindi kailangang igalaw ang buong robot sa tuwing titingin ito sa gilid. Pinadadali rin ng wireless na koneksyon ang pagpapalit ng phone dahil hindi ito kailangang direktang ikabit sa katawan gamit ang kable.
Gumana ang apat na phone, ngunit may limitasyon sa pagmamapa ang isa
Sinubukan ng mga mananaliksik ang Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024 at Motorola Moto G 2025. Nagampanan ng lahat ng apat ang mga pangunahing gawain, kabilang ang pagdama sa galaw, pagkontrol sa paglalakad at pagproseso ng larawan. Binili ang tatlong mas bagong budget phone sa halagang humigit-kumulang $50 hanggang $80 bawat isa.
Pinakamalinaw na halimbawa ng muling paggamit ng hardware ang Honor 9: nagawa pa rin ng phone na inilabas siyam na taon bago ilathala ang papel na gampanan ang pangunahing gawain ng robot sa paglalakad at paningin. Nagbigay rin sa pangkat ng mga alternatibo sa mamahaling phone ang mas bagong mga murang modelo.
May partikular na limitasyon sa software ang Honor 9. Hindi nito mapatakbo ang function para sa pagmamapa sa mismong device dahil hindi available sa sinubukang phone sa Estados Unidos ang kinakailangang mga serbisyo ng Google. Gumagamit ang function na ito ng simultaneous localization and mapping, na karaniwang pinaikli bilang SLAM. Sa madaling salita, tumutulong ito sa robot na bumuo ng mapa habang inaalam kung nasaan ito sa loob ng mapang iyon.
Mahalaga kapwa ang hardware at naka-install na software ng phone sa pagpili nito. Sinusuportahan ng sinubukang Honor 9 ang paglalakad at pagtukoy sa tao, pero wala rito ang mga serbisyong kailangan para sa pagmamapa. Hindi pa nasusubukan ang pagiging tugma nito sa iba pang modelo ng Android.
Sumasaklaw sa ilang henerasyon ng consumer hardware ang pagbuo ng proyekto:
- 2017: Inilabas ng Huawei ang Honor 9, ang pinakamatandang phone na ginamit sa mga pagsubok.
- 2024 at 2025: Inilabas ng Motorola ang dalawang henerasyon ng Moto G na sinubukan kasama ng Honor 9 at Galaxy A16 5G.
- Oktubre 6, 2026: Isinumite ng mga may-akda mula sa UCLA ang preprint tungkol sa PhoneBot sa arXiv.
Nagsimula ang paglalakad sa isang kunwaang mundo
Sa simulation unang natuto ang controller sa paglalakad ng PhoneBot, gamit ang reinforcement learning. Sa paraang ito, sinusubukan ng software ang mga kilos at tumatanggap ng mga puntos para sa kapaki-pakinabang na asal. Para sa PhoneBot, ginantimpalaan sa pagsasanay ang mga galaw gaya ng pagpapanatili sa itinakdang bilis, salit-salitang paghakbang at pananatiling nakatayo, habang pinarurusahan ang mga kilos gaya ng pagkaladkad sa mga paa.
Isinama sa simulation ang mga pisikal na limitasyong mahalaga sa totoong robot. May hangganan ang lakas at bilis ng mga murang motor nito, at may kaluwagan ang mga gear nito, ibig sabihin, bahagyang maluwag ang pagkakaugnay ng mga piyesa. Kapag isinaalang-alang ang mga detalyeng ito, mas natututo ang controller ng mga galaw na kayang gawin ng aktuwal na mekanismo.
May isa pang suliranin sa pagsasanay: hindi awtomatikong natuto ng balanseng paraan ng paglalakad ang simetrikong pagkakabuo ng katawan. Sa ilang pagsubok, nanatili sa harap ang kaliwang paa habang malaking bahagi ng bigat ang sinasalo ng kanang binti. Dahil dito, hindi pantay ang hinihinging trabaho sa mga kasukasuan at motor.
Tinugunan ito ng mga mananaliksik sa pamamagitan ng sagittal mirroring. Dinoble nila ang mga halimbawa sa pagsasanay at pinagpalit ang kaliwa at kanang panig, para matuto ang controller mula sa dalawang bersyon ng isang galaw. Nagbigay ang paraang ito ng dagdag na halimbawa para sa pagkatuto nang hindi nangangailangan ng hiwalay na hakbang sa simulation ng pisika para sa bawat nakasalaming halimbawa.
Pinahusay ng maliit na pagbabago sa pagsasanay ang balanse ng lakad
Inihambing ng pangkat ang limang magkakahiwalay na pagsubok sa pagsasanay na gumamit ng mga nakasalaming halimbawa sa limang pagsubok na hindi gumamit ng mga ito. Pinahusay ng mirroring ang bilis at pagkakapare-pareho ng pagkatuto sa simulation at mas pantay na ipinamahagi ang karga ng mga motor sa dalawang binti.
Bumaba mula 0.254 radian tungong 0.003 radian sa simulation ang isang iniulat na sukatan ng pagkakaiba sa mga anggulo ng kaliwa at kanang kasukasuan. Katumbas ito ng pagbaba nang humigit-kumulang 98.8 porsiyento, batay sa dalawang halagang iyon. Paraan ng pagsukat ng anggulo ang radian; dito, ipinakikita ng mas maliit na bilang na higit na magkahawig ang galaw ng dalawang panig.
Pagkatapos, inilipat ang controller sa pisikal na robot, kung saan ipinakita ng pangkat ang paglalakad, pagsunod sa isang tao at pagtayo mula sa pagkakadapa. Tumutukoy ang paghahambing ng mga bilang sa lakad sa simulation, samantalang ipinakikita ng mga demonstrasyon ang mga asal na nagawa sa hardware.
Mahalaga ang bahaging ito ng gawain dahil may mga limitasyon ang murang piyesa na kailangang igalang ng software. Mabilis makakalkula ng phone ang mga utos, pero kailangan pa ring maisagawa ng mga motor ang mga ito. Iniuugnay ng paraan ng pagsasanay ng PhoneBot ang mga desisyon ng controller sa lakas at mekanikal na asal ng katawan nito.
Ano ang kasama sa presyong $400
Tinataya ng mga mananaliksik na humigit-kumulang $400 ang halaga ng hardware ng PhoneBot, hindi kasama ang smartphone. Kabilang sa iniulat na timbang nitong 1.8 kilo ang phone at baterya. Maaaring gamitin muli ng sinumang mayroon nang katugmang phone ang sarili niyang device; kung bibili pa nito, kailangang idagdag ang gastos sa badyet para sa hardware ng robot.
Tinatayang nasa $3,500 hanggang $13,800 ang halaga ng maliliit na humanoid robot na nakalista bilang paghahambing. Kung pagbabatayan ang mga halagang iyon, humigit-kumulang 88.6 porsiyentong mas mababa ang tantiyang $400 na halaga ng hardware ng PhoneBot kaysa sa pinakamurang plataporma, at humigit-kumulang 97.1 porsiyentong mas mababa kaysa sa pinakamahal.
Iba-iba ang kakayahan ng mga robot na inihambing, at mahalagang isaalang-alang ito sa pagpili ng kagamitan. Walang mga braso ang kasalukuyang disenyo ng PhoneBot, gumagamit ito ng murang motor na limitado ang kayang buhatin at nakatuon ito sa paglalakad sa patag na lupa. Dapat isaalang-alang ng laboratoryong nangangailangan ng kakayahang humawak ng mga bagay o mas mahihirap na galaw ang mga pangangailangang iyon kasama ng presyo.
Gumamit ang naunang plataporma ng smartphone robotics na OpenBot, na binuo ng mga mananaliksik sa Intelligence Systems Lab ng Intel, ng may gulong na katawan na nagkakahalaga ng humigit-kumulang $50. Iniaangkop ng PhoneBot ang parehong malawak na ideya ng muling paggamit ng phone sa isang katawan na kailangang manatiling balanse sa dalawang paa. Walong ulit ang tantiyang halaga ng hardware nito kumpara sa iniulat na halaga ng katawan ng OpenBot, dahil magkaiba ang mekanikal na gawain ng mga ito.
Sa laptop ginagawa ang pag-uusap
Inilalarawan sa papel tungkol sa PhoneBot ang pakikipag-usap, pagkuha ng video at mobile telepresence, bukod pa sa paglalakad at pagsunod sa tao. Ang telepresence ay paggamit ng aparatong kontrolado mula sa malayo para makakita at makipag-usap mula sa ibang lugar. May camera, mikropono, speaker at wireless na koneksyon ang phone na maaaring gamitin para sa mga gawaing ito.
Kasalukuyang hinahati sa dalawang device ang pakikipag-usap gamit ang boses. Pinangangasiwaan ng phone ang pagkuha at pagpapalabas ng audio, pero sa malapit na laptop na kinokonekta sa pamamagitan ng Wi-Fi ginagawa ang pagkilala sa pagsasalita at pagproseso ng wika. Sa mismong phone naman ginagawa ang pagkontrol sa paglalakad at pagproseso ng paningin.
Plano ng pangkat na subukan ang pagpapatakbo ng angkop na mga language model nang direkta sa smartphone. Iminumungkahi rin nito ang software sa pagpaplano na maaaring magsama ng mga pasalitang utos at biswal na impormasyon para pumili ng mga kilos ng robot. Mababawasan ng mga dagdag na ito ang pagdepende sa panlabas na computer at mapalalawak ang mga maipagagawa sa robot.
Malinaw pa rin ang mga pisikal na limitasyon ng PhoneBot. Dahil wala itong mga braso, hindi ito makapupulot o makapagpapagalaw ng mga bagay. Sinanay ang controller nito sa paglalakad sa patag na lugar, at nililimitahan ng maliliit na motor ang bigat na kaya nitong buhatin at ang lakas ng mga galaw na kaya nitong gawin.
Plano ng mga mananaliksik na pag-aralan ang magagaang braso at paglalakad sa hindi pantay na lupa. Walang ibinigay na petsa kung kailan matatapos ang mga pag-upgrade o maililipat sa phone ang pagproseso para sa pakikipag-usap. Sa ngayon, nakatuon ang ipinakitang plataporma sa paggalaw, pagdama at pakikipag-ugnayan sa loob ng kasalukuyang mga limitasyon ng hardware nito.
Nagbibigay ng panimulang punto sa mga estudyante ang mga bukas na disenyo
Inilalarawan ng mga may-akda mula sa UCLA ang PhoneBot bilang abot-kaya at madaling buuing muli na plataporma para sa edukasyon, pananaliksik at mabilis na pagbuo ng prototype. Sa paglalathala ng disenyo ng hardware at software, nagkakaroon ang mga estudyante at mananaliksik ng panimulang bersyong maaari nilang buuin, siyasatin at baguhin.
Maaaring gamitin ng isang klase ang plataporma para pag-aralan kung paano nakaaapekto ang kuha ng camera sa paggalaw, kung paano nakasalalay sa mga pagbasa ng sensor ang balanse o kung paano gumagana ang controller sa iba’t ibang sinusuportahang phone. Maaaring buuin ng mga mananaliksik ang mga bagong function sa pagdama o pakikipag-ugnayan batay sa kasalukuyang estruktura. Direktang nagmumula ang mga paggamit na ito sa pagsasama ng madaling makuhang elektronikong piyesa at nababagong disenyo ng robot.
Maaaring mapadali ng tinatayang $400 na halaga ng hardware ang paggawa ng mahigit isang yunit para sa laboratoryo, depende sa pangangailangan nito sa pagbuo at kagamitan. Sa maraming robot, maihahambing ng mga pangkat ang mga pagbabago gamit ang magkakatulad na katawan, habang maaaring padaliin ng iisang disenyo ang pag-uulit ng mga eksperimento.
Ipinakikita rin ng PhoneBot ang isang mahalagang aral sa inhinyeriya: bahagi lamang ng paggawa ng kapaki-pakinabang na robot ang halaga ng hardware. Kinailangan pa ring sanayin ng pangkat ang software sa paglalakad, itama ang hindi pantay na lakad, isaalang-alang ang mga limitasyon ng motor at tiyakin ang pagiging tugma ng phone. Dahil bukas ang mga disenyo, maaari ring pag-aralan at pagbutihin ng iba ang mga desisyong ito.
May iba pang gamit sa pagkuwenta ang mga lumang phone
May proyekto rin ang Google kasama ang University of California, San Diego na gagamit ng humigit-kumulang 2,000 hindi nagagamit na Pixel phone bilang maliit na data center. Magkaibang sitwasyon ang pinagagamitan ng mga kasalukuyang processor ng smartphone sa proyektong iyon at sa PhoneBot: pinagsasama-sama ang mga device para sa pagkuwenta sa isa, samantalang inilalagay naman ang phone sa loob ng gumagalaw na makina sa isa pa.
Kasabay ng pagtaas ng pamumuhunan sa mga AI data center, dumarami ang pangangailangan sa memoryang may mataas na pagganap at nadaragdagan ang presyur sa badyet para sa mga piyesa ng iba pang gumagawa ng elektronikong kagamitan. Partikular na nagmumula ang pagtitipid ng PhoneBot sa paggamit sa dati nang camera, motion sensor, processor at wireless na koneksyon ng phone sa halip na bilhin nang magkakahiwalay ang mga ito.
May kongkretong resulta ang pamamaraang ito sa mga eksperimento ng UCLA. Nagbigay ang apat na sinubukang modelo ng Android, kabilang ang isang inilabas noong 2017, ng sapat na kakayahan sa pagkuwenta at pagdama para sa mga pangunahing gawain ng robot. Ipinakikita rin ng limitasyon sa pagmamapa ng Honor 9 kung bakit kailangang suriin ang suporta sa software bukod pa sa bilis ng processor kapag muling gagamit ng phone.
Nagbibigay ang PhoneBot ng kapaki-pakinabang na papel sa isang kasangkapang pananaliksik para sa lumang smartphone, gamit ang katawan at sistema ng kontrol na idinisenyo ayon sa mga kakayahan ng phone at murang motor. Tiyak din ang mga susunod na layunin sa pagbuo: magdagdag ng magagaang braso, matutong maglakad sa hindi pantay na lupa at ilipat sa phone ang mas maraming pagproseso para sa pakikipag-usap.
Mahahalagang Punto
- May taas na humigit-kumulang 48 sentimetro ang PhoneBot ng UCLA at may timbang na 1.8 kilo, kasama ang smartphone at baterya nito.
- Tinatayang $400 ang halaga ng hardware nito, hindi kasama ang phone.
- Sinusuportahan ng lahat ng apat na sinubukang Android phone ang mga pangunahing function sa paglalakad, pagdama at paningin, kabilang ang Huawei Honor 9 mula 2017.
- Wala sa Honor 9 ang mga serbisyo ng Google na kailangan para sa pagmamapa sa mismong device.
- Pinahusay ng mga nakasalaming halimbawa sa pagsasanay ang lakad sa simulation at pinantay ang hinihinging trabaho sa dalawang binti.
- Wala pang mga braso ang PhoneBot, sinanay itong maglakad sa patag na lupa at gumagamit ito ng panlabas na laptop para sa pagproseso ng pakikipag-usap.
- Ayon sa mga may-akda, ganap na open source ang mga disenyo ng hardware at software.